Робот-экспериментатор: в Снежинске тестируют установку для работы на критических стендах
Обращение со спецматериалами требует чрезвычайной осторожности и внимательности, особенно когда речь идет о ручной сборке таких материалов. Сотрудники ядерного центра в Снежинске разрабатывают технологию, которая максимально ограничит участие человека в работе на экспериментальных установках серии ФКБН.
Опыты в «котле»
«Физический котел на быстрых нейтронах» — такое название для серии первых критических стендов предложил выдающийся физик-ядерщик Юрий Замятнин («котел» в 1940-е был синонимом «реактора»). На «ФиКоБыНах», впоследствии ФКБН, изучали, как в системах из делящихся материалов, например металлического урана или плутония, возникает и поддерживается цепная реакция. Ученые постепенно сближали части сборки, пока система не достигала критического состояния.
В 1950 году такой стенд построили в КБ-11 (ныне ядерный центр в Сарове), а в 1958-м — в НИИ-1011 (ядерный центр в Снежинске). Потом появились ФКБН-М (модернизированная версия, 1970-е), ФКБН-2 (запущен в 2001 году). В процессе — создание ФКБН-3. В экспериментах на этих стендах получают сведения о ядерно-физических свойствах материалов, необходимые для развития атомной энергетики и фундаментальной нейтронной физики.
Безлюдная технология
Сотрудники ядерного центра в Снежинске предложили развить технологию, чтобы максимально ограничить участие человека в эксперименте. «Главные наши мотивы — растущие требования к безопасности и точности критических экспериментов. Стремительный прогресс робототехники и технологий искусственного интеллекта способствует решению этих задач, — говорит начальник научно-исследовательского отдела ядерного центра Сергей Андреев. — Ручная сборка делящихся материалов — одна из финальных стадий эксперимента, которую предваряет большой объем расчетов и технологической проработки: подбор конфигурации системы, разработка технологии ее сборки и разборки, обоснование ядерной безопасности. Мы выявили рутинные операции, которые можно и нужно автоматизировать. Так родилась безлюдная концепция ФКБН, сочетающая интеллектуальную робототехнику и цифровой двойник технологии».
«Подробный анализ показал, что такая трансформация вполне осуществима, — добавляет инженер-исследователь Сергей Касьянов. — Мы создали кооперацию внутри центра и наладили контакты с фирмой «Андроидная техника».
Новая технология начинается с построения цифровой модели, которая позволяет создавать различные конфигурации объектов, выполнять расчеты и анализировать решения. Начальник группы ядерного центра в Снежинске Тимофей Фурман подчеркивает: «В нашей технологии цифровая модель играет ключевую роль, поскольку на ее базе формируются данные для расчета нейтронно-физических характеристик ядерной безопасности и данные для робототехнической системы. По сути, это цифровой двойник технологии, который связывает воедино оператора, средства моделирования и робота».
Как устроен робот
«С точки зрения современной робототехники эту систему можно охарактеризовать как высокотехнологичное узкоспециализированное изделие, — говорит Владислав Чеха, директор по перспективным проектам научно-производственного объединения «Андроидная техника». — Имея большой опыт сложных разработок, в том числе для космоса, мы опирались на собственные решения и решения других, преимущественно отечественных, производителей. Главный плюс нашего робота — он работает максимально точно».
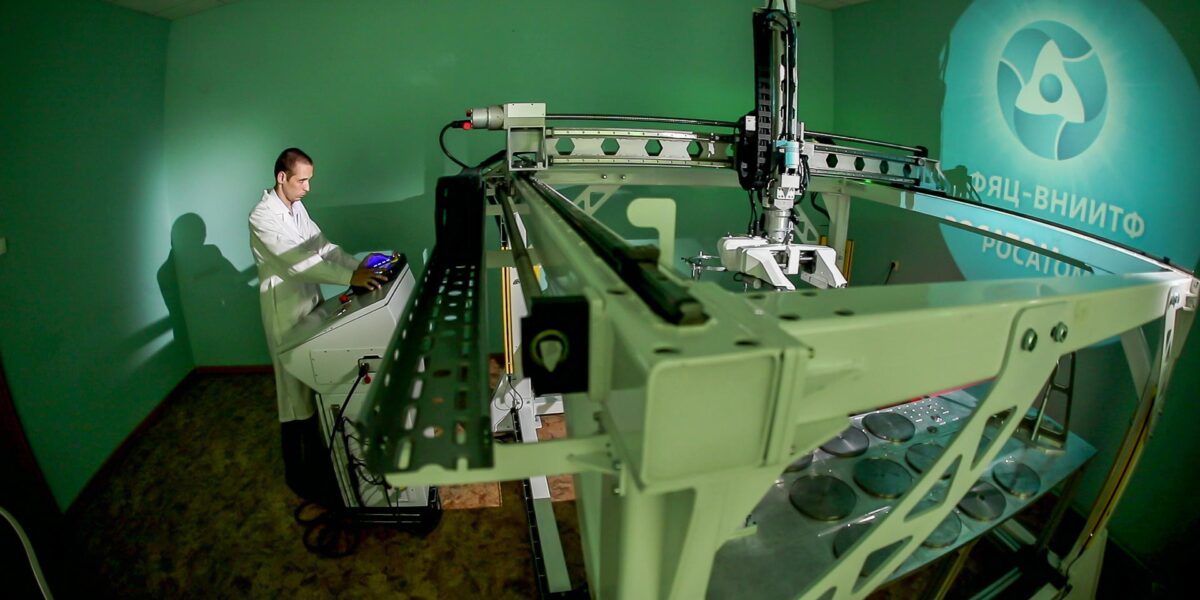
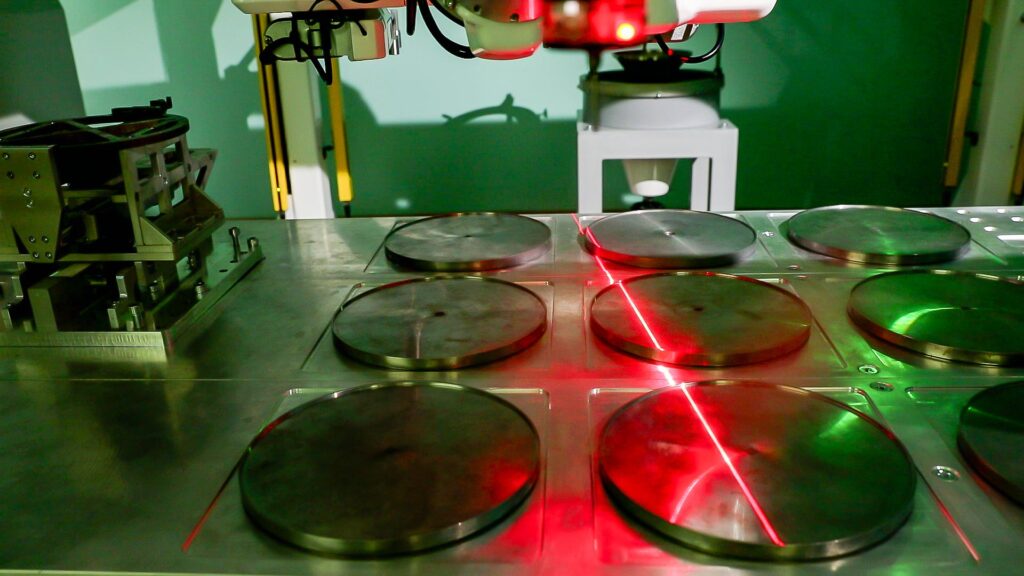
Робот — портальная конструкция с манипулятором и запатентованным захватом цилиндрических деталей. На манипуляторе располагаются камера наблюдения и система машинного зрения, позволяющая сканировать геометрию деталей и идентифицировать их.
В зоне складирования перед сборкой размещают необходимые детали, систему контроля центра и весы. Зона сборки воспроизводит устройство стенда ФКБН: диафрагма для размещения верхней части исследуемой системы и конусная чаша для размещения нижней части. Чаша закреплена на подвижном штоке, вертикальное движение которого регулирует уровень подкритичности.
Процесс сборки
После того как оператор убедится в безопасности сборки (минимизация массы делящегося материала, наличие достаточного для аварийного сброса запаса реактивности в нижней части, корректность последовательности операций сборки и разборки), за дело принимается робот. Ему нужно проанализировать цифровую модель стенда, проверить набор деталей и, если все в порядке, приступить к сборке.
Детали, порядка 20 штук, робот идентифицирует по специальным меткам, взвешивает и перемещает в зону сборки. Сначала собирает нижнюю часть стенда, затем верхнюю. После проводится сверка геометрии по контрольным точкам специальным щупом и сверка с 3D-моделью. Процесс полностью автоматизирован и протоколируется. Разборка проводится в обратной последовательности.
По словам специалистов ядерного центра, впереди еще много работы. Нужно экспериментально обосновать точность, надежность и безопасность робототехнического комплекса, разработать принципы и требования к внедрению роботизированных интеллектуальных систем в ядерно опасные работы, подготовить отраслевые нормативные документы, устанавливающие требования к разработке, эксплуатации и испытаниям таких систем. Каждая установка пройдет детальную экспертизу — физический пуск, после будут введены ограничения, отвечающие назначению и конструктивным особенностям установки. Но уже очевидно, что сделан большой шаг и внедрение интеллектуальных систем на ФКБН — вопрос ближайшего будущего.
Есть интересная история?
Напишите нам